Hardware und Software werden in klar getrennten Ebenen aufgebaut.
AUTONOMOUS GROUND VEHICLE // DEVELOPMENT LOG
Vom Kettenfahrwerk zum autonomen Outdoor-Roboter.
JÄGER-1 UGV ist ein modularer Entwicklungsprototyp für robuste Teleoperation und autonome Navigation im Außenbereich. Diese Seite dokumentiert den realen Projektfortschritt – von Antrieb und Energieversorgung über Sensorik bis zu ROS 2, Computer Vision und autonomer Navigation.
STATUSPROTOTYPENAUFBAU
AKTUELLE PHASETRL 4 JÄGER-1 Web UI Dashboard, Live-Telemetrie, Karte, Systemzustände, Ereignislog, Mission-Entwurf.
STAND15.10.2026
CURRENT BUILDAktueller Entwicklungsstand
41%
Fahrplattformbereit
Energiebereit
Motorsteuerungbereit
Backend / Frontend / Netzwerkverbindungbereit
Kamersaktiv
Sensorengeplant
Lidar Integsationgeplant
3D Mappinggeplant
TRL 4 / UGV / DEV-2026
GESAMTFORTSCHRITT41%
TRL 4 JÄGER-1 Web UI Dashboard, Live-Telemetrie, Karte, Systemzustände, Ereignislog, Mission-Entwurf.
01 // PROJEKT
Ein Entwicklungsfahrzeug, das Schritt für Schritt autonom wird.
Der Ansatz ist bewusst modular: Zuerst entsteht ein zuverlässig fahrbarer, fernsteuerbarer Kettenprototyp. Danach kommen Fahrzeugrechner, Kommunikation, Kameras und LiDAR hinzu. Erst wenn die einzelnen Ebenen stabil laufen, folgen Mapping, Lokalisierung, Pfadplanung und autonome Navigation.
Die Website ist gleichzeitig Projekttagebuch und kompakter technischer Überblick für Partner, Sponsoren und Interessierte.
Outdoor-Betrieb, Kettenfahrwerk und echte Testbedingungen stehen im Fokus.
ROS 2, Sensorfusion und Navigation bilden die spätere Autonomie-Ebene.
02 // SYSTEM
Aktuelle Zielarchitektur
Der Prototyp wächst in Schichten. Komponenten können während der Entwicklung ausgetauscht werden, ohne das Gesamtkonzept neu aufzubauen.
Kettenplattform
Lymow Basis mit Rahmen, Ketten und vorhandenen Fahrmotoren als Entwicklungsplattform.
VESC Motor Control
Flipsky 75100 Pro V2 für präzise Motorregelung, Telemetrie und spätere CAN-Integration.
NVIDIA Jetson
Geplanter Onboard-Rechner für ROS 2, Sensorfusion, Computer Vision und autonome Navigation.
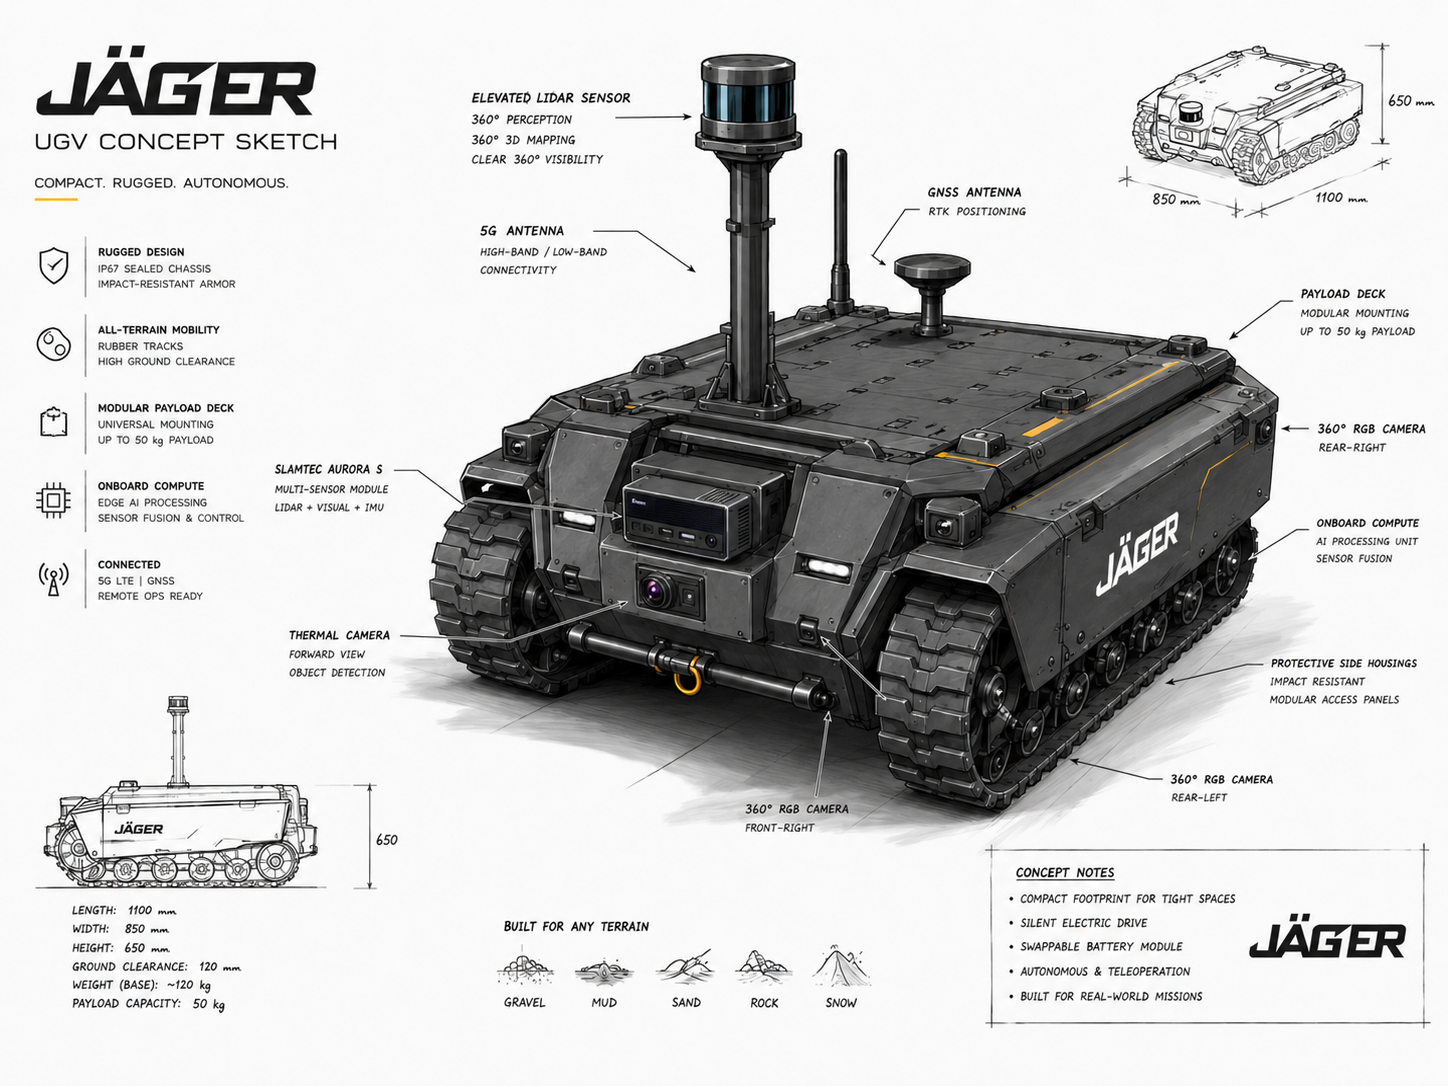
LiDAR + Aurora S
Erhöhter 360°-LiDAR sowie SLAMTEC Aurora S Frontmodul für Mapping, SLAM und Hinderniserkennung.
360° Video + Thermal
Vier kompakte RGB-Kameras rundum und eine nach vorne orientierte Wärmebildkamera.
Remote + 5G
Manuelle Inbetriebnahme über RC, später SIYI UniRC, SkyDroid-basierte Teleoperation, Web UI und Mobilfunk.
SPONSOREN & PARTNER
Technologie, die JÄGER-1 möglich macht.
Unternehmen und Partner, die das Projekt mit Komponenten, Know-how oder direkter Unterstützung voranbringen.
Technologie Partner
Createc Fertigungstechnik GmbH
3D Druckteile & Remote System
Die Firma Createc Fertigungstechnik GmbH unterstützt das Projekt aktuell mit additiver Fertigungs Technologie und der Hardware Bereitstellung der Skydroid G30 Steuerungseinheit, diese wird benötigt um das Jäger-1 UGV manuell zu steuern oder die Autonomie zu aktivieren. Weiters wird das Gesamte Mission-Control System über die Fernbedienung gesteuert.
Website besuchen ↗ 03 // DEVELOPMENT LOG
Projektfortschritt
Neue Arbeitsschritte erscheinen hier chronologisch. Bilder, Texte und Tags lassen sich über den Admin-Bereich ergänzen.
JÄGER-1 ist fahrbereit – erste Tests im Gelände erfolgreich
Projektupdate | Oktober 2026
Ein wichtiger Meilenstein im JÄGER-1-Projekt ist erreicht: Das UGV ist erstmals vollständig fahrbereit und konnte erfolgreich unter realen Bedingungen getestet werden.
Die grundlegende Fahrzeugsteuerung ist inzwischen funktionsfähig. Sowohl die Skydroid G30 als auch die HotRC DS800 können für die manuelle Steuerung des Fahrzeugs eingesetzt werden. Damit lässt sich JÄGER-1 zuverlässig bewegen und kontrollieren – ein entscheidender Schritt vom bisherigen Entwicklungs- und Prüfstandbetrieb hin zum tatsächlichen mobilen System.
Erste Fahrtests auf unterschiedlichen Untergründen
Die ersten Testfahrten wurden bereits auf verschiedenen Untergründen durchgeführt:
Asphalt
Schotter
Wiese
Der Kettenantrieb zeigte dabei eine sehr gute Traktion und bestätigt, dass das vorhandene Antriebskonzept grundsätzlich ausreichend Leistungsreserven für den späteren Geländeeinsatz bietet.
Gleichzeitig liefern die ersten Fahrversuche wichtige Erkenntnisse für die weitere mechanische Entwicklung des Fahrzeugs.
Hohes Drehmoment bringt neue Anforderungen an die Gewichtsverteilung
Bei Fahrten an stärkeren Steigungen zeigte sich, dass insbesondere bei einer zu schnellen Auffahrt ein Aufstellmoment entsteht und das Fahrzeug dazu neigen kann, nach hinten überzukippen.
Der Schwerpunkt des UGV liegt konstruktionsbedingt bereits relativ tief, befindet sich aktuell jedoch noch vergleichsweise weit im hinteren Fahrzeugbereich. In Verbindung mit dem hohen Drehmoment des Kettenantriebs wird dieser Effekt bei steilen Auffahrten zusätzlich verstärkt.
Diese Erkenntnis wird direkt in die nächste Ausbaustufe einfließen.
Nächster Schritt: Schwerpunkt weiter nach vorne verlagern
Mit dem Aufbau der späteren Karosserie und der Integration weiterer Komponenten soll die Gewichtsverteilung gezielt optimiert werden.
Zusätzliches Gewicht – beispielsweise durch Elektronik, Sensorik, Kameratechnik oder weitere Fahrzeugkomponenten – soll dabei bevorzugt im vorderen Bereich des UGV positioniert werden. Dadurch soll der Gesamtschwerpunkt weiter nach vorne wandern und das Fahrzeug insbesondere bei steilen Auffahrten deutlich stabiler werden.
Die ersten Tests zeigen damit genau das, was ein früher fahrfähiger Prototyp leisten soll: Nicht nur die grundlegende Funktion bestätigen, sondern reale Daten und Erkenntnisse liefern, die direkt in die nächste Entwicklungsstufe einfließen.
Aktueller Projektstatus
Mit dem erfolgreichen Abschluss der ersten Fahrtests befindet sich JÄGER-1 nun in einer neuen Entwicklungsphase.
Aktuell erreicht:
✓ Kettenantrieb funktionsfähig
✓ Fahrzeug fahrbereit
✓ Steuerung über Skydroid G30
✓ Steuerung über HotRC DS800
✓ Erste Tests auf Asphalt, Schotter und Wiese
✓ Erste Erkenntnisse zur Fahrdynamik und Gewichtsverteilung
Als Nächstes folgen:
→ Optimierung der Gewichtsverteilung und Fahrstabilität
→ Weiterentwicklung und Aufbau der Fahrzeugkarosserie
→ Integration der Onboard-Elektronik
→ Kamera- und Sensorsysteme
→ Ausbau der Ground Control / Mission Control
→ Vorbereitung der autonomen Navigation
Mit jedem dieser Schritte entwickelt sich JÄGER-1 vom fahrfähigen Prototypen weiter zu einer modularen UGV-Plattform für anspruchsvolle Gelände-, Industrie- und zukünftige autonome Anwendungen.
RC-Anbindung & Steuerungsintegration
Steuerungsintegration
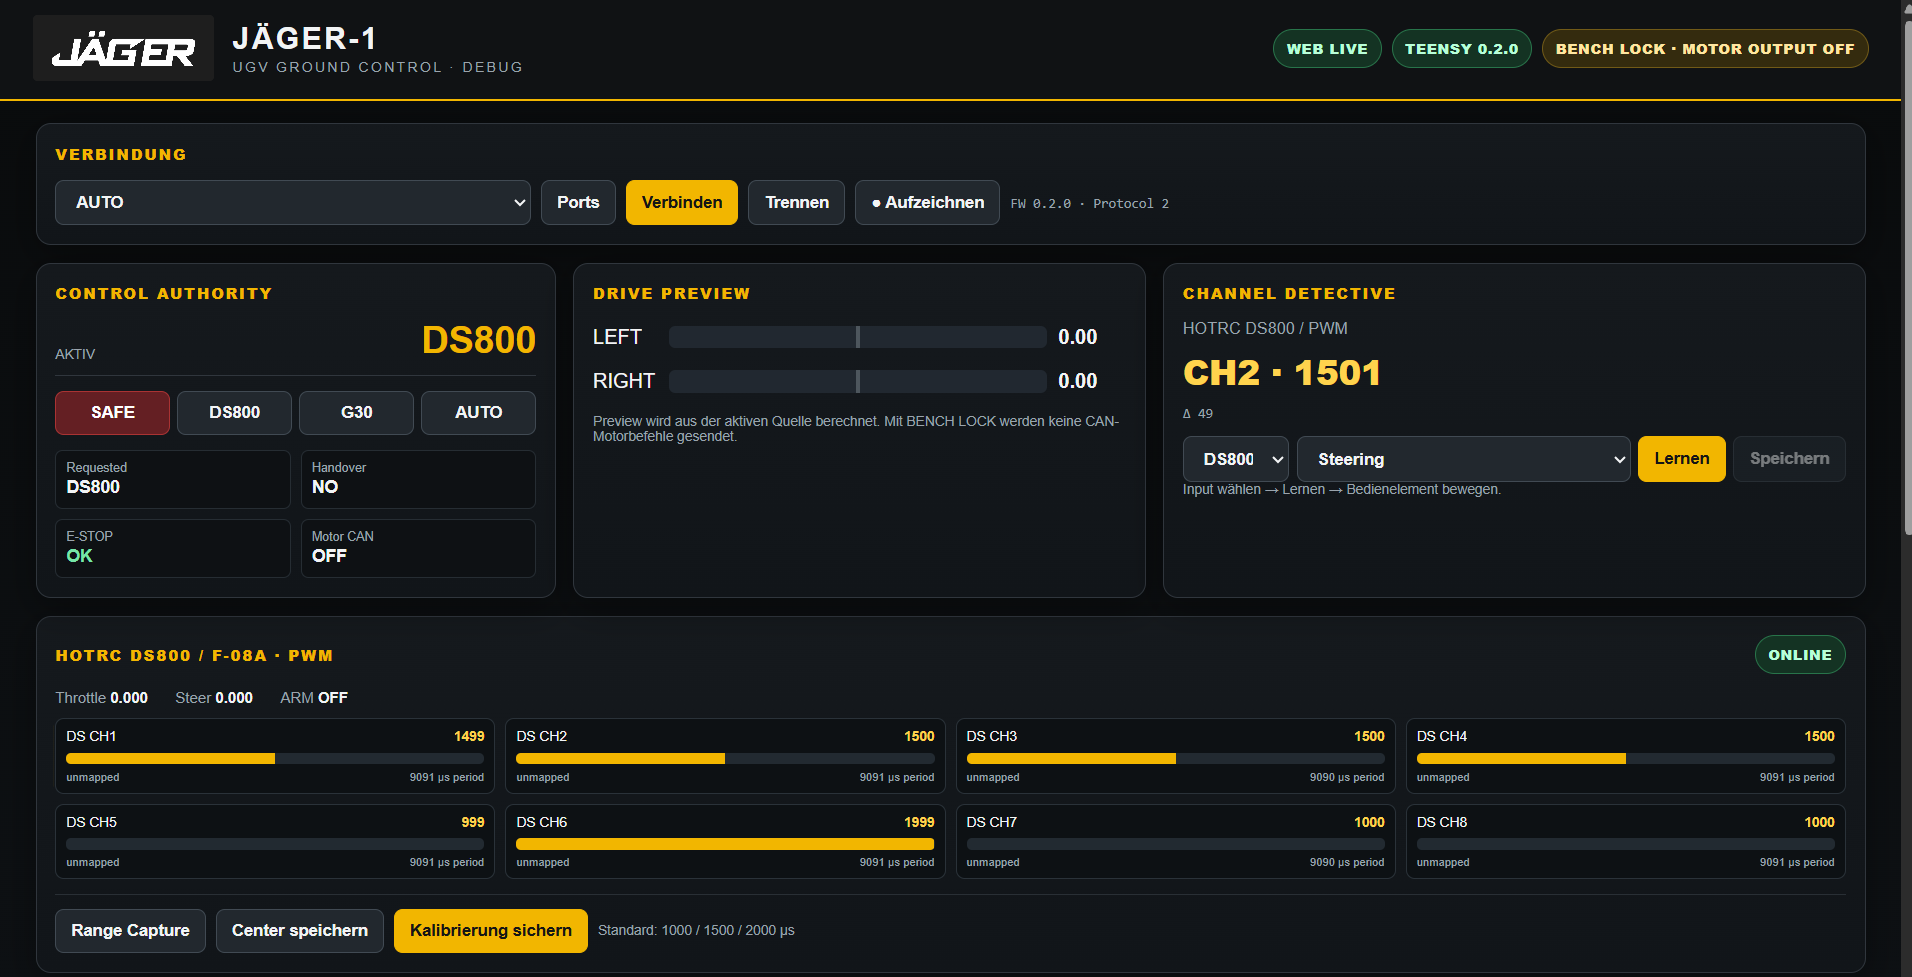
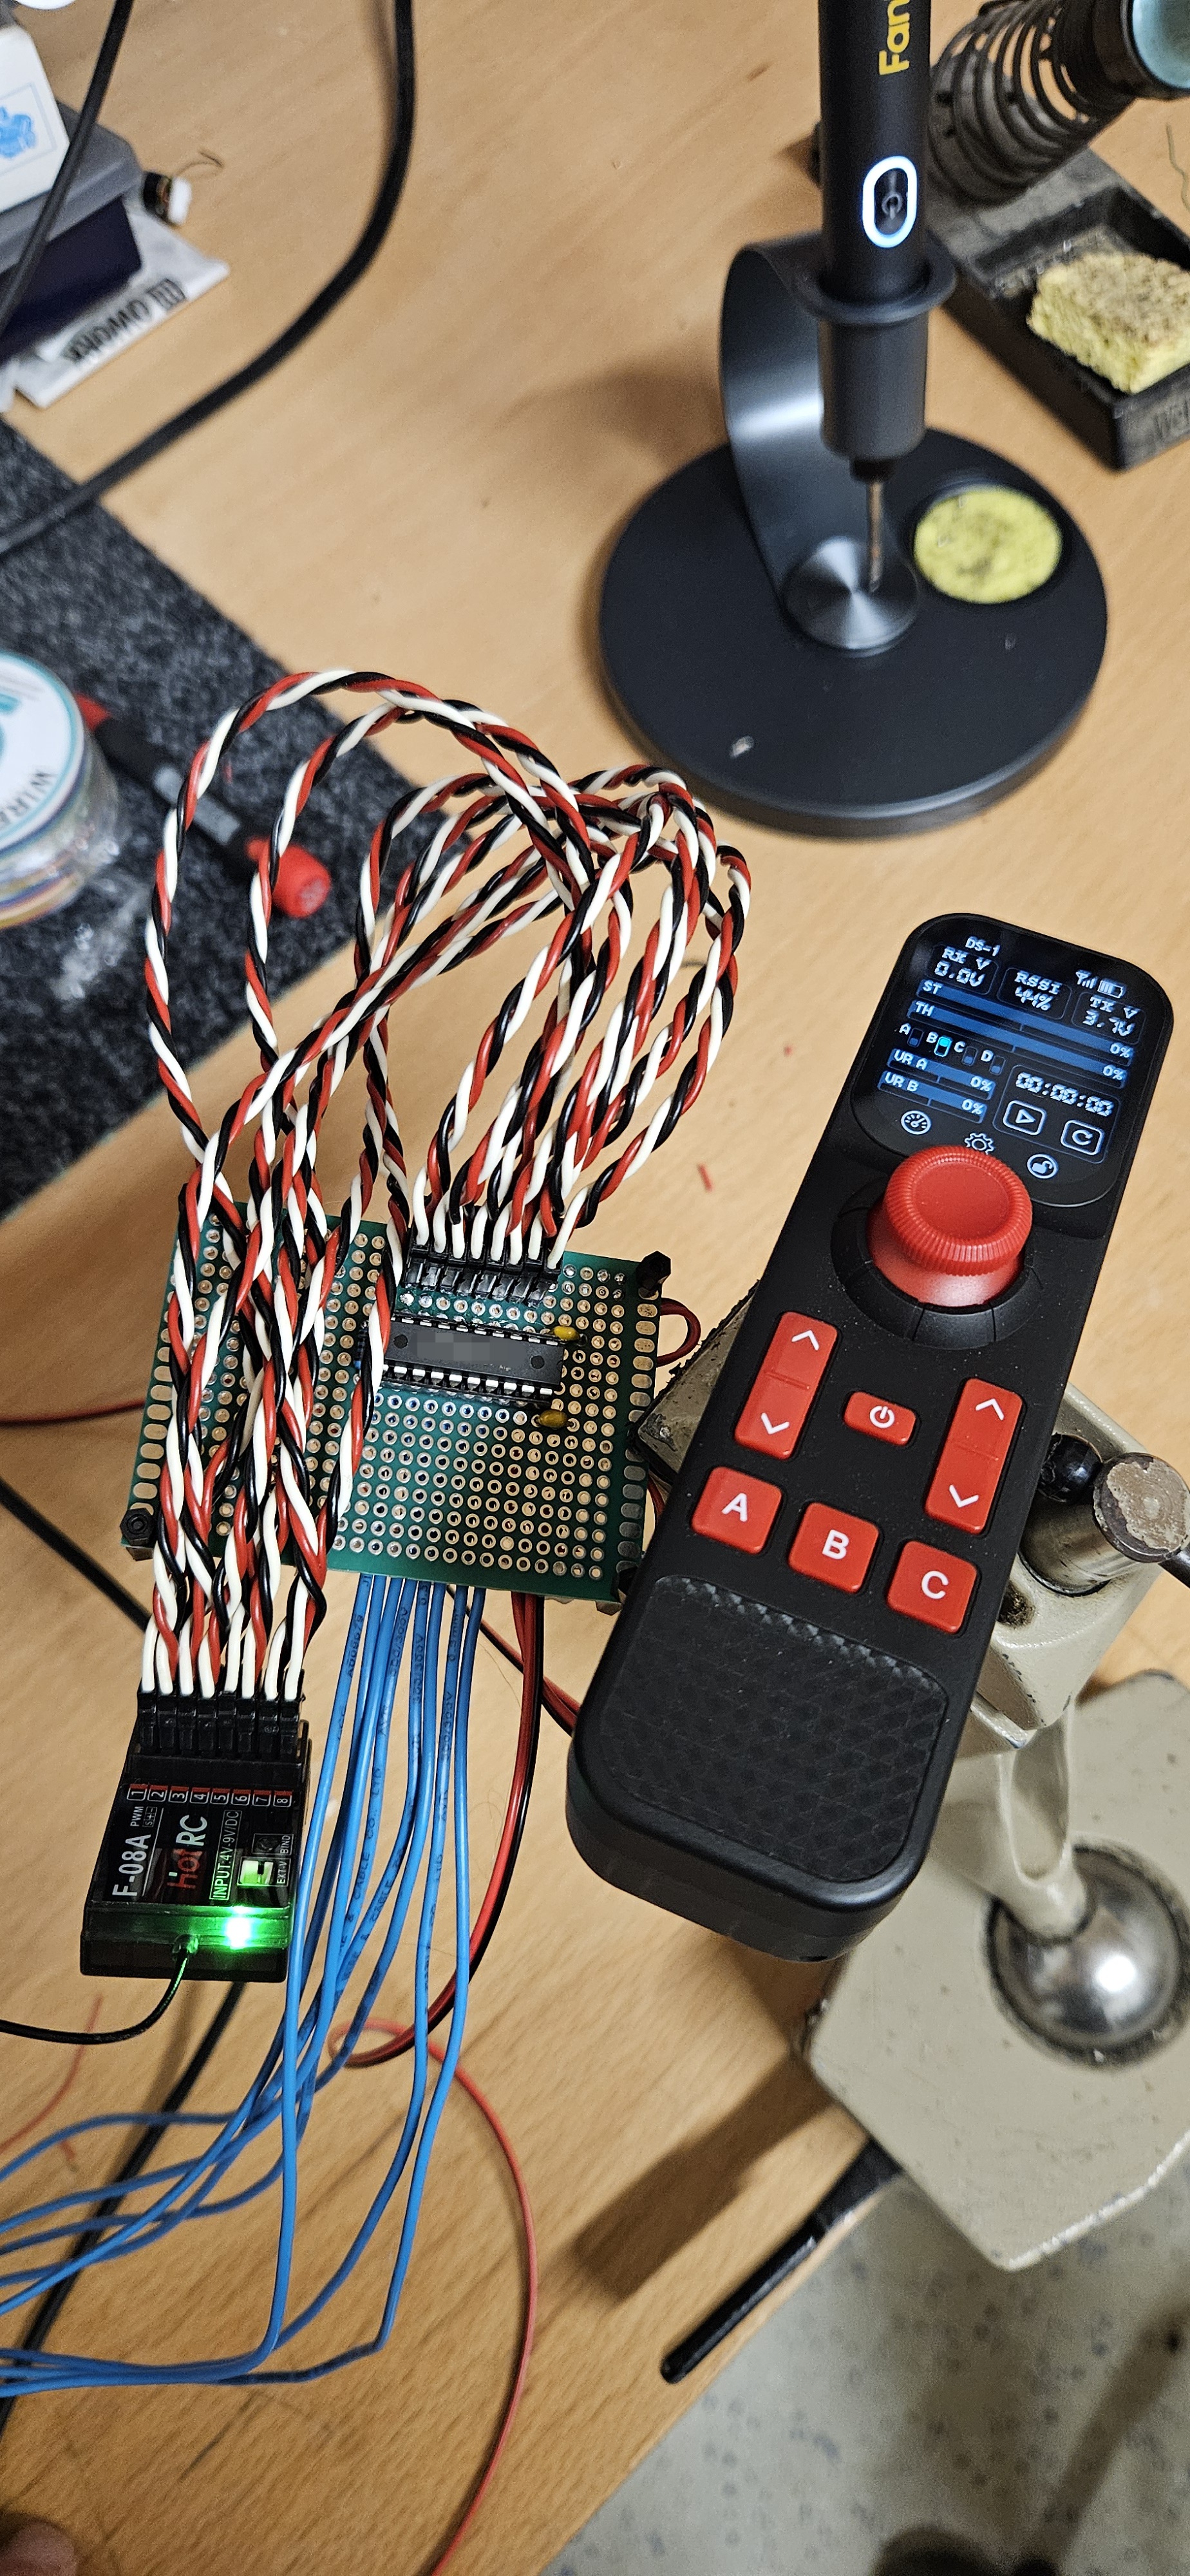
Heute wurde ein weiterer wichtiger Schritt bei der Steuerungsintegration des JÄGER-1 UGV abgeschlossen. Im Mittelpunkt stand die Anbindung der HotRC DS800 Fernsteuerung an die zentrale Fahrzeugelektronik.
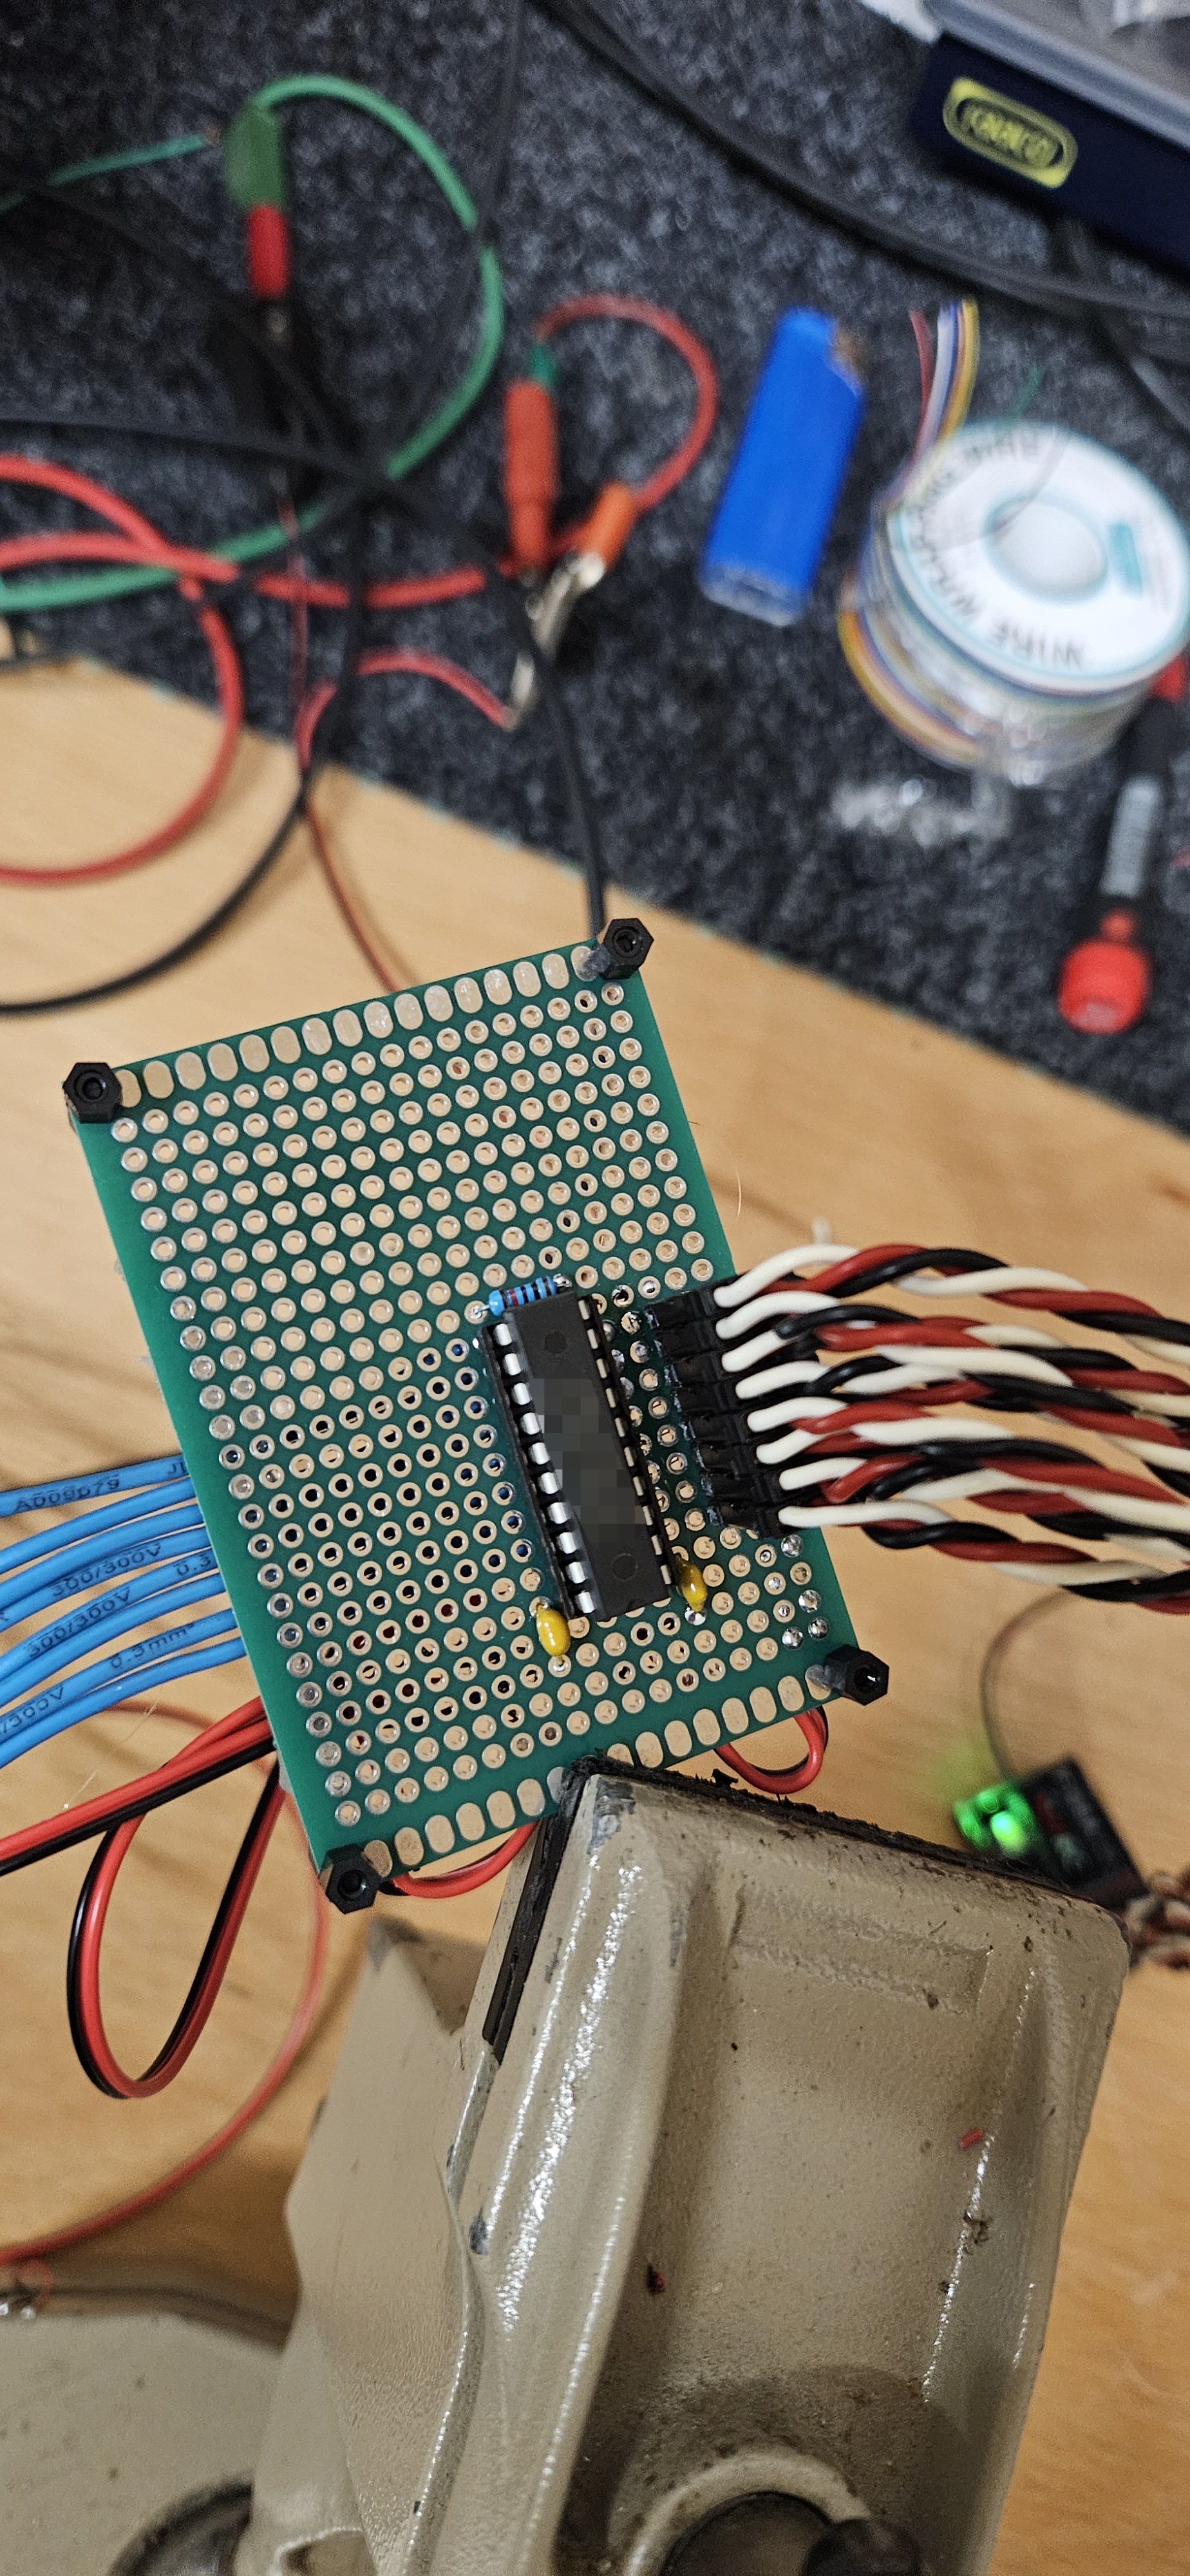
Dafür wurde zunächst die Kabelkonfektion vom HotRC F-08A Empfänger zum Pegelwandler hergestellt. Parallel entstand ein eigenes PCB für den Pegelwandler, um die Signalaufbereitung dauerhaft, kompakt und zuverlässig in das Fahrzeug integrieren zu können.
Anschließend wurde der Pegelwandler mit der zentralen Steuereinheit verbunden und die erste Software zur Verarbeitung der RC-Signale implementiert. Die empfangenen Steuerkanäle können damit bereits zuverlässig eingelesen und intern weiterverarbeitet werden.
Zusätzlich wurde das entwickelte Web-Interface getestet und mit den eingehenden Steuerdaten verknüpft. Beim ersten vollständigen Funktionstest konnte die DS800 erfolgreich über den F-08A Empfänger bis zur zentralen Steuerung ausgelesen werden. Die Bewegungen und Kanalwerte der Fernsteuerung wurden dabei in Echtzeit im Web-Interface dargestellt und kontrolliert.
Damit funktioniert erstmals die komplette Signalkette:
DS800 → F-08A Empfänger → Pegelwandler → zentrale Steuerung → Web-Interface
Dieser Aufbau bildet die Grundlage für die nächsten Entwicklungsschritte: die direkte Übergabe der Steuerbefehle an die Motorcontroller sowie die spätere Verknüpfung von manueller Fernsteuerung, ROS2 und autonomer Fahrzeugsteuerung.
Sensorarchitektur konkretisiert
Die Zielarchitektur für Navigation und Rundumsicht wurde weiter geschärft.
Der 360°-LiDAR wird erhöht montiert, damit die Rundumsicht möglichst frei bleibt. Für die Frontsensorik ist ein SLAMTEC Aurora S Modul vorgesehen. Zusätzlich sind vier kompakte RGB-Kameras für 360°-Video und eine nach vorne orientierte Wärmebildkamera eingeplant. Damit entsteht eine Sensorbasis für Teleoperation, Mapping, Hinderniserkennung und spätere Sensorfusion.
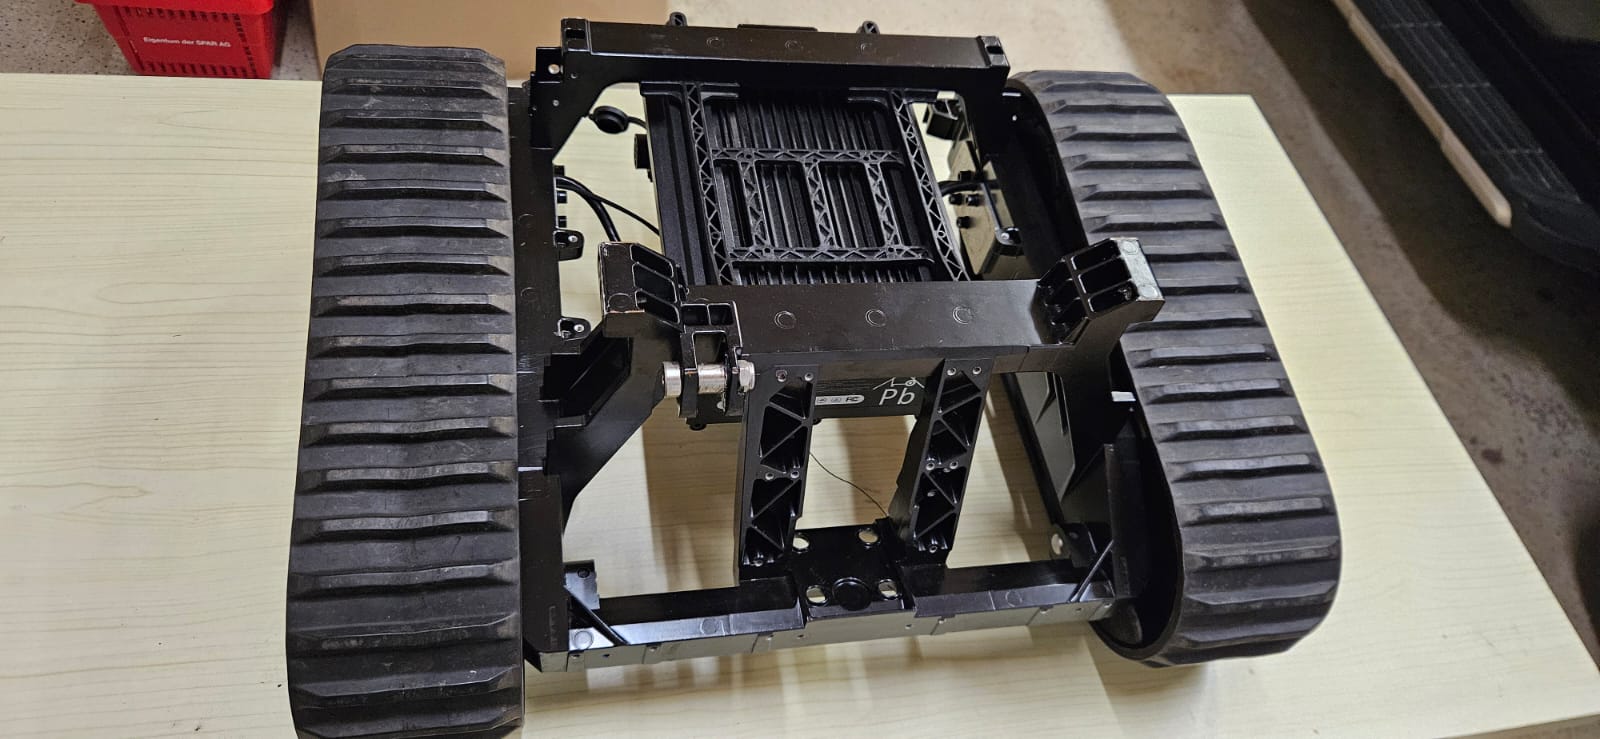
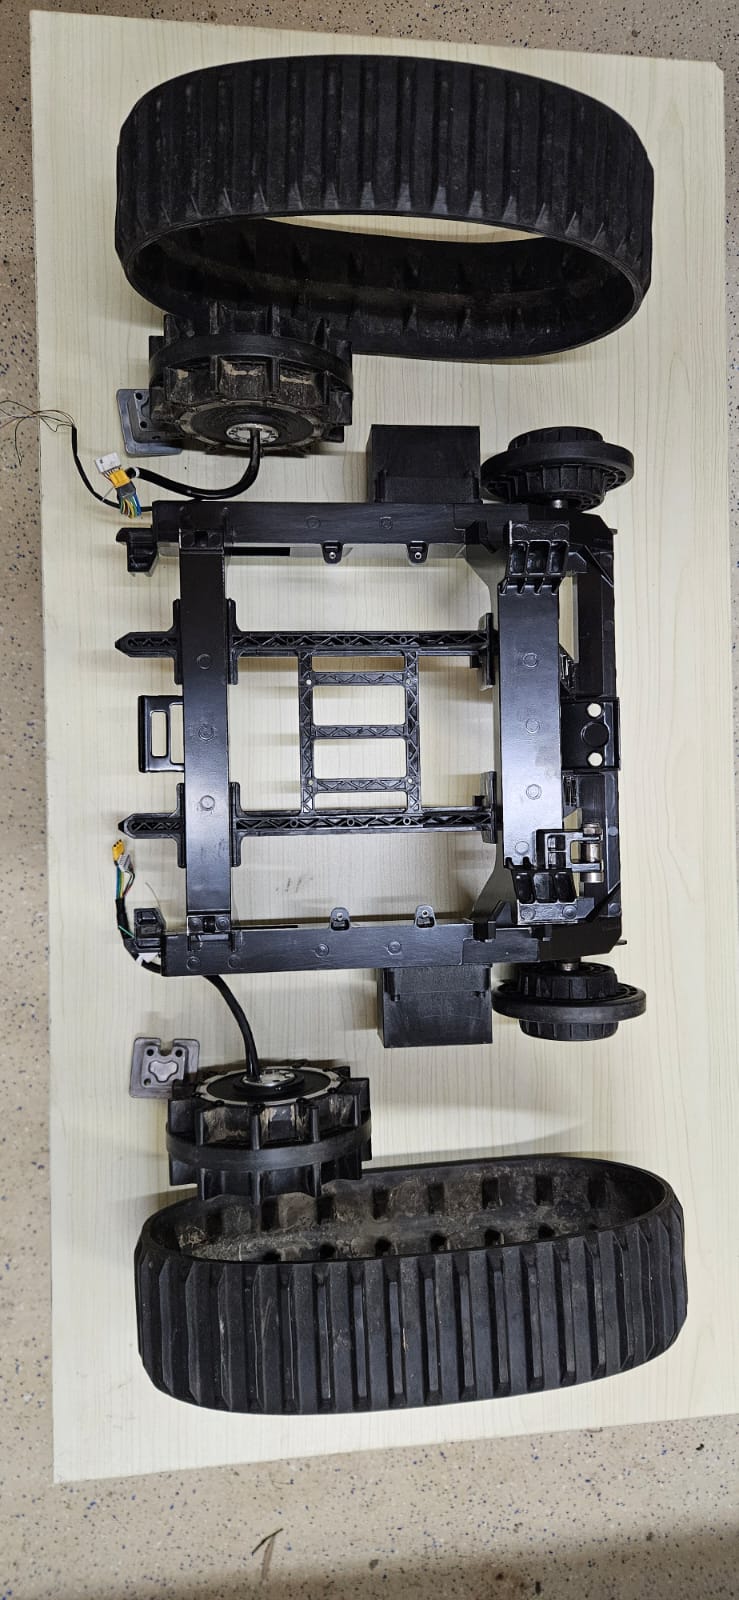
VESC-Antrieb: Flipsky 75100 Pro V2
Die Motorcontroller-Architektur für den Kettenantrieb steht fest.
Für die beiden Fahrmotoren wird auf eine VESC-basierte Lösung mit Flipsky 75100 Pro V2 gesetzt. Die Architektur soll später mit CAN, Telemetrie und einem separaten Mikrocontroller für Fahrzeug-I/O verbunden werden. Die erste Inbetriebnahme erfolgt bewusst noch manuell, bevor Autonomie und ROS 2 dazukommen.
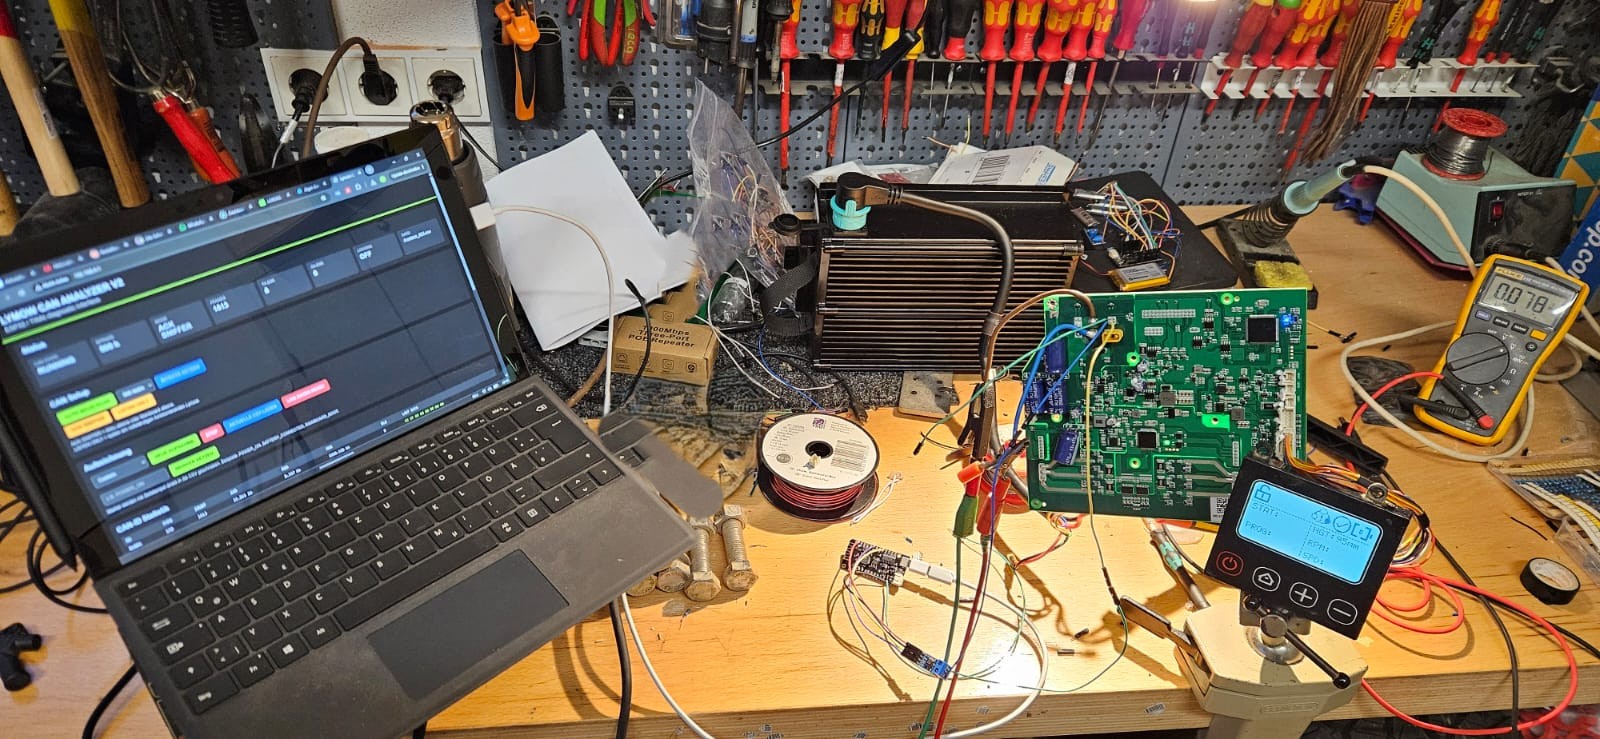
Originalakku erfolgreich freigeschaltet
Die Einschaltlogik des vorhandenen Lymow-Akkus konnte nachvollzogen werden.
Nach Messungen an den Zusatzleitungen konnte die Freigabeleitung identifiziert werden. Mit einem 4,7-kΩ-Widerstand lässt sich der Akku einschalten. Damit kann der vorhandene Energiespeicher für den Prototyp weiterverwendet werden, während die CAN-Kommunikation und spätere Telemetrie separat untersucht werden.
04 // GALLERY
Bilder aus der Entwicklung
JÄGER-1 // BUILD IN PUBLIC